

Cobot nedir ve endüstriyel robottan farkı nedir?
17 Ekim 2026
Poka yoke nedir ve fikstürde nasıl uygulanır?
22 Ekim 2026
Işık perdesi ve alan tarayıcı, robot hücresine bir kişi girdiğinde bunu algılayıp robotu durduran koruyucu cihazlardır. Birincisi bir giriş ya da açıklık boyunca dikey bir ışın duvarı kurar, alan tarayıcı ise zemindeki bir bölgeyi tarayarak içeri giren kişiyi fark eder. Hangisinin seçileceği korunacak bölgenin biçimine ve operatörün hücreye ne sıklıkla girdiğine bağlıdır, robotun durma süresi ise cihazın makineden ne kadar uzağa konacağını gösterir.
Işık perdesi nedir ve nasıl çalışır?
Işık perdesi, kızılötesi bir ışının bir kişi tarafından kesildiğini algılayan güvenlik cihazıdır ve hareketli makinelerin çevresinde mekanik korumaların yerine kullanılabilir (Wikipedia). Bir verici ve bir alıcıdan oluşur. Verici alıcıya paralel kızılötesi ışınlar gönderir, bir cisim ışınlardan birini ya da birkaçını kestiğinde korunan makineye durma sinyali gider.
Işık perdeleri sağladıkları güvenlik seviyesine göre sınıflandırılır.
| Tip | Güvenlik seviyesi |
|---|---|
| Tip 2 | SIL 1 ve PL c |
| Tip 3 | SIL 2 ve PL d |
| Tip 4 | SIL 3 ve PL e, en yüksek sınıf |
Robot hücrelerinde gereken tip, hücrenin risk değerlendirmesinde belirlenen performans seviyesine göre seçilir. Malzemenin hücreye girip çıktığı konveyör girişlerinde muting adı verilen bir işlevle koruma geçici olarak devre dışı bırakılabilir. Böylece palet ya da kasa geçerken robot durmaz, ancak bir kişi geçtiğinde durur.
Alan tarayıcı nedir ve ne zaman tercih edilir?
Alan tarayıcı, zemine yakın bir düzlemde dönen bir lazer ışınıyla belirlenen bir bölgeyi tarayan ve bu bölgeye giren kişiyi algılayan güvenlik cihazıdır. Tarayıcıda genellikle bir uyarı alanı ve bir koruma alanı tanımlanır. Kişi uyarı alanına girdiğinde robot yavaşlayabilir, koruma alanına girdiğinde ise durur.
Alan tarayıcı, korunacak bölgenin geniş ya da düzensiz olduğu ve operatörün hücrenin içine sık girdiği uygulamalarda tercih edilir. Palet değişim bölgeleri ve operatörün parça yüklediği geniş istasyonlar tipik örneklerdir.
Işık perdesi ile alan tarayıcı arasında nasıl seçim yapılır?
Seçim korunacak bölgenin biçimine, giriş sıklığına ve hücrenin yerleşimine göre yapılır. Bir kapı ya da yükleme açıklığı gibi dar ve dikey bir girişte ışık perdesi, geniş bir zemin bölgesinde ise alan tarayıcı daha uygun olur.
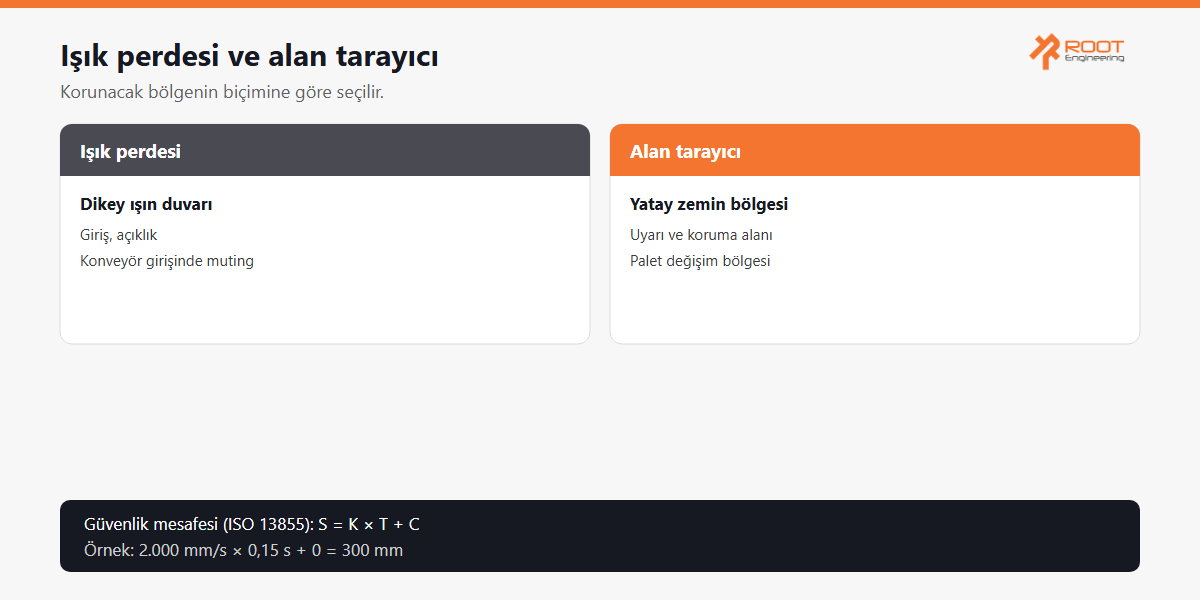
| Ölçüt | Işık perdesi | Alan tarayıcı |
|---|---|---|
| Algıladığı bölge | Dikey bir düzlem (giriş ya da açıklık) | Yatay bir zemin bölgesi |
| Tipik yeri | Yükleme açıklığı, konveyör girişi | Palet değişim bölgesi, geniş istasyon önü |
| Uyarı alanı | Yok | Tanımlanabilir |
| Bölge değişikliği | Montajla belirlenir | Programla değiştirilebilir |
Çoğu robot hücresinde iki cihaz birlikte kullanılır. Kapılar kilitli kapı anahtarıyla, açıklıklar ışık perdesiyle, geniş zemin bölgeleri ise alan tarayıcıyla korunur ve bütün bu sinyaller bir güvenlik PLC’sinde toplanır.
Robotik hücrelerde güvenliği alan tarayıcı, ışık perdesi, kilitli kapı sistemleri ve güvenlik PLC’si ile, lazer hücrelerinde ayrıca lazer güvenlik kabiniyle birlikte tasarlıyoruz. Robotik lazer kesim hücrelerinde kullandığımız güvenlik bileşenlerini robotik lazer kesim çözümleri sayfamızın soru-cevap bölümünde sıralıyoruz. Planladığınız hücrenin güvenlik yerleşimini değerlendirmek isterseniz iletişim sayfamızdaki e-posta adresine yazabilir ya da bizi telefonla arayabilirsiniz.
Güvenlik mesafesi nasıl hesaplanır?
Koruyucu cihaz makineye çok yakın monte edilirse kişi algılandıktan sonra robot durmadan tehlikeli bölgeye ulaşabilir. Işık perdesine dik yaklaşımda gereken en az mesafe ISO 13855 standardındaki formülle hesaplanır.
S = K × T + C
- S en az güvenlik mesafesidir (mm).
- K insan vücudunun yaklaşma hızıdır. 500 mm’ye kadar olan mesafelerde 2.000 mm/s alınır.
- T robotun toplam durma süresi ile koruyucu cihazın tepki süresinin toplamıdır (s).
- C ek mesafedir. Çözünürlüğü 40 mm’ye kadar olan ışık perdelerinde 8 × (d − 14) ile bulunur, d perdenin çözünürlüğüdür (mm).
Örneğin robotun ve cihazın toplam durma süresinin 0,15 saniye olduğu varsayılırsa ve çözünürlük 14 mm ise C sıfır olur ve en az mesafe 2.000 × 0,15 = 300 mm çıkar. Hesap 500 mm’yi aşarsa K 1.600 mm/s alınarak yeniden yapılır, ancak sonuç 500 mm’nin altına indirilmez. Yere paralel yaklaşımda, örneğin alan tarayıcıda, ek mesafe farklı bir formülle bulunur.
Bu hesap risk değerlendirmesinin yerini tutmaz ve robotun gerçek durma süresi ölçülmeden cihazın yeri belirlenmez.
Makine emniyeti yönetmeliği ne istiyor?
Makine emniyeti yönetmeliği, makinelerin tasarım aşamasında risk değerlendirmesi yapılmasını, emniyet korumaları, acil durdurma sistemleri ve güvenlik donanımlarıyla donatılmasını ve CE işareti taşımasını ister. Yönetmelik Avrupa Birliği’nin 2006/42/AT sayılı direktifine dayanır ve Türkiye’de Sanayi ve Teknoloji Bakanlığı tarafından yürütülür (Çalışma ve Sosyal Güvenlik Bakanlığı). Makineyi kullanan işveren tarafında ise İş Ekipmanlarının Kullanımında Sağlık ve Güvenlik Şartları Yönetmeliği geçerlidir.
Güvenlik mesafesini ve koruyucuları hangi standartlar düzenler?
Güvenlik mesafelerini düzenleyen EN ISO 13855, belirli bir güvenlik unsurunu ele alan B1 tipi standartlar arasındadır. Ara kilitleme cihazları, acil durdurma ve koruyucular gibi güvenli koruyucular ise B2 tipi standartlarla düzenlenir.
AB’de makine mevzuatı nasıl değişiyor?
Avrupa Birliği’nde 2006/42/AT direktifinin yerini alan 2023/1230 sayılı Makine Tüzüğü 20 Ocak 2027’den itibaren uygulanacak (EU-OSHA). Avrupa’ya makine ya da hücre satan üreticilerin bu geçişi şimdiden takip etmesi gerekir.
Işık perdesi ve alan tarayıcı ile ilgili sıkça sorulan sorular
1. Işık perdesi robotu nasıl durdurur?
Bir cisim ışınlardan birini kestiğinde alıcı bir durma sinyali üretir. Bu sinyal güvenlik PLC’si ya da güvenlik rölesi üzerinden robot kontrol ünitesine gider ve robot güvenli biçimde durdurulur.
2. Robot hücresi için hangi tip ışık perdesi seçilmelidir?
Gereken tip, hücrenin risk değerlendirmesinde belirlenen performans seviyesine göre seçilir. Tip 4 ışık perdeleri en yüksek sınıftır ve SIL 3 ile PL e seviyesini karşılar.
3. Alan tarayıcı ışık perdesinin yerine kullanılabilir mi?
Bazı uygulamalarda kullanılabilir, ancak ikisi farklı bölgeleri korur. Alan tarayıcı geniş zemin bölgelerinde, ışık perdesi ise dar ve dikey açıklıklarda daha uygundur. Çoğu hücrede ikisi birlikte kullanılır.
4. Koruyucu cihaz makineye ne kadar uzağa monte edilmelidir?
Işık perdesine dik yaklaşımda mesafe ISO 13855’teki S = K × T + C formülüyle hesaplanır ve robotun gerçek durma süresine bağlıdır. Örneğin toplam durma süresi 0,15 saniye varsayılırsa ve çözünürlük 14 mm ise en az mesafe 300 mm olur.


